WATCH REPORT
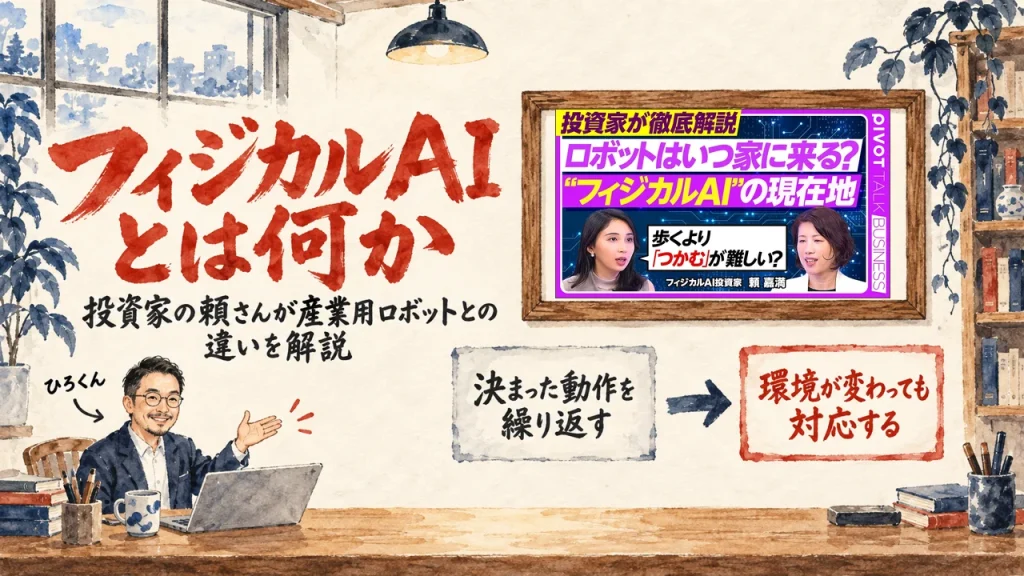
フィジカルAIとは何か。投資家の頼さんが産業用ロボットとの違いを解説
2026.10.24
家事と子育てのスキマで経営する3方よしAI共創コンサルタントの田中啓之、ひろくん(@passion_tanaka)です。今回は、YouTube の PIVOT 公式チャンネルで、ベンチャーキャピタリストの頼さんがフィジカルAIの現在地を語った回を紹介します。投資熱が高まる理由、ロボットの脳、いちばん難しい手の再現、導入のハードルまでを話します。
AIやロボットのニュースは気になりますよね。でも知りたいのは、投資の話ではありません。自分の仕事にいつ関わってくるのか、です。動画を通しで見る時間がない個人事業主や、小さな会社の経営者に向けて書きました。
31分の動画で、ベンチャーキャピタリストの頼さんが、聞き手の質問に答えながら、フィジカルAIの現在地を話します。定義、産業用ロボットとの違い、投資が集まる理由、ロボットの2つの脳、手の難しさ、導入のハードルを、動画の順に追います。
読み終えると、動画の流れを順に追えます。AIが体を持つと何が難しくなるのか。その難所が手にある、という見取り図も持ち帰れます。その横に、私の記録と私の見方を添えました!
SPEAKER
頼さん
動画のゲストです。ファーストライト・キャピタルのベンチャーキャピタリストで、フィジカルAIなどへの投資を担います。PIVOT 公式チャンネルのこの回で、フィジカルAIの現在地を語ります。
AIの「今」を毎日シェアしてる無料コミュニティやってます
GPTs研究会に参加する(無料・9,000名突破!)出典: 【フィジカルAIの現在地】なぜ投資熱が高まっているのか?/産業用ロボットとの違い/ロボット2つの脳/一番難しいのは「手」の再現/実装まであと10年/意外な導入ハードル【PIVOT BUSINESS】
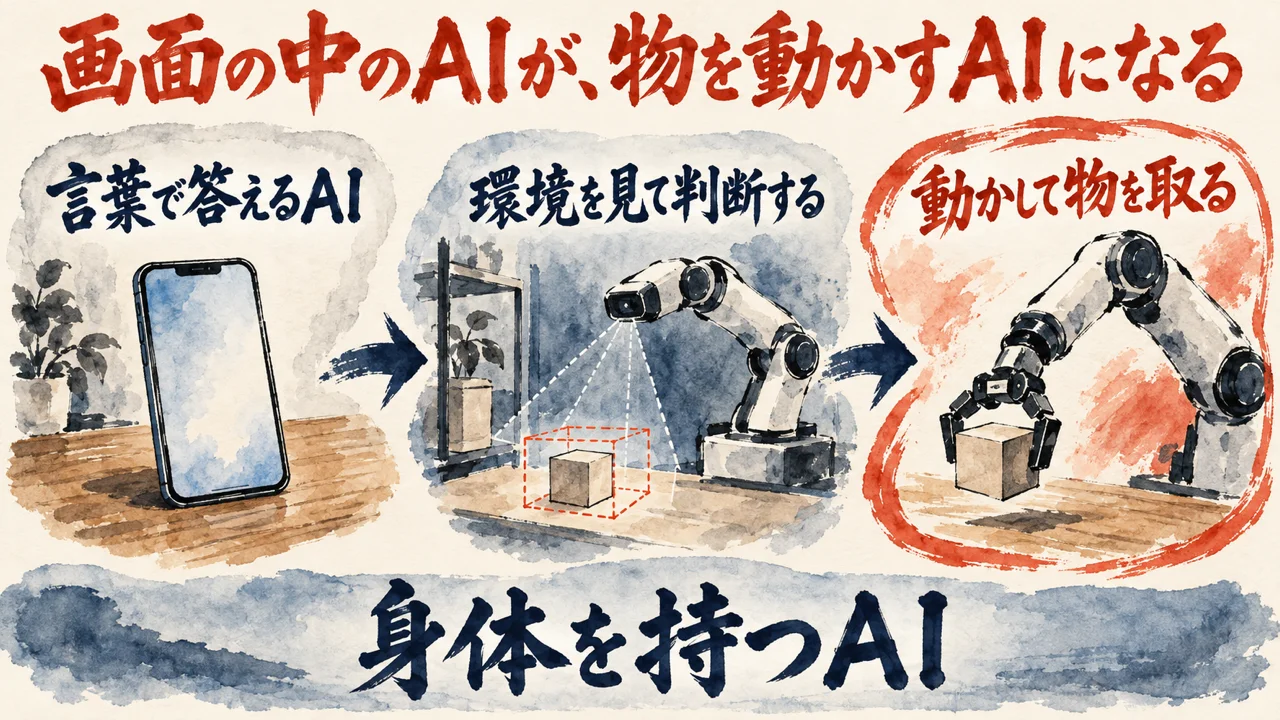
AIに頼めば、文章も画像も出てきます。でも、机の上のコップを取ってもらえますか?答えは、取ってくれません!フィジカルAIの話の入口は、ここなんです。
最初の話題は、フィジカルAIとは何か、です。頼さんは、ChatGPTのようなAIに頼んでも、物は取ってくれない、と話します。
フィジカルAIは、身体性を持ち、周りの環境を判断して、アクションまで動かすもの。そういう説明です。
頼さん(動画 5:34〜)
ま、周りの状況を見て判断して、ま、現実の世界で動くっていうのが結構大事かなと思います。
少し先では、ヒューマノイドがそのままフィジカルAIだとは思っていない、とも話します。
自動運転も、フィジカルAIの応用のひとつ。ハンドルの無いテスラの車を、誰が判断して動かしているのか。その答えがフィジカルAI、という例でした。
ここで線が1本引けます。答えを返すAIと、物を動かすAI。同じAIでも、難しさの種類が別なんですよね。
見て判断し、現実の世界で動かす所まで。そこまで含めて初めてフィジカル、という線引きです。
画面の中のAIは、間違えても、もう一度聞き直せます。物を動かすAIは、間違えると物が落ちたり、人にぶつかったりします。難しさの種類が、ここで変わるんですよね。
だから頼さんの説明には、身体性と、環境の判断と、アクションが、セットで出てきます。1つ欠けても、フィジカルとは呼びにくい。
私の記事より(フィジカルAIとは何か、ロボットはシミュレーションで学び、最後に物理世界に出る・フィジカルAIとは何かの節)
画面の中で答えを返すAIと、現実の物を動かすAI。同じAIでも、物理世界に出たとたんに難しさが変わります。
以前の視聴レポに残した、この一節。今回の頼さんの線引きと並べると、向きが近く見えます。
頼さんの話で目を引くのは、ヒューマノイドとフィジカルAIを分けている所です。人の形かどうかではなく、判断して動くかどうか。そこで線を引いているんですよね。
私は、AIが示す未来は仮説だと考えています。仮説は、本気で試せる場があって初めて選び直せるんです!
画面の中の試しと、体を使った試し。重みが違います!コップ1つでも、落とせば割れますよね?
だから私にとってフィジカルAIは、AIが体で試す側に足をかけた段階です。
AIの試しが画面の外へ出ると、仮説を選び直す場も、画面の外に広がります。
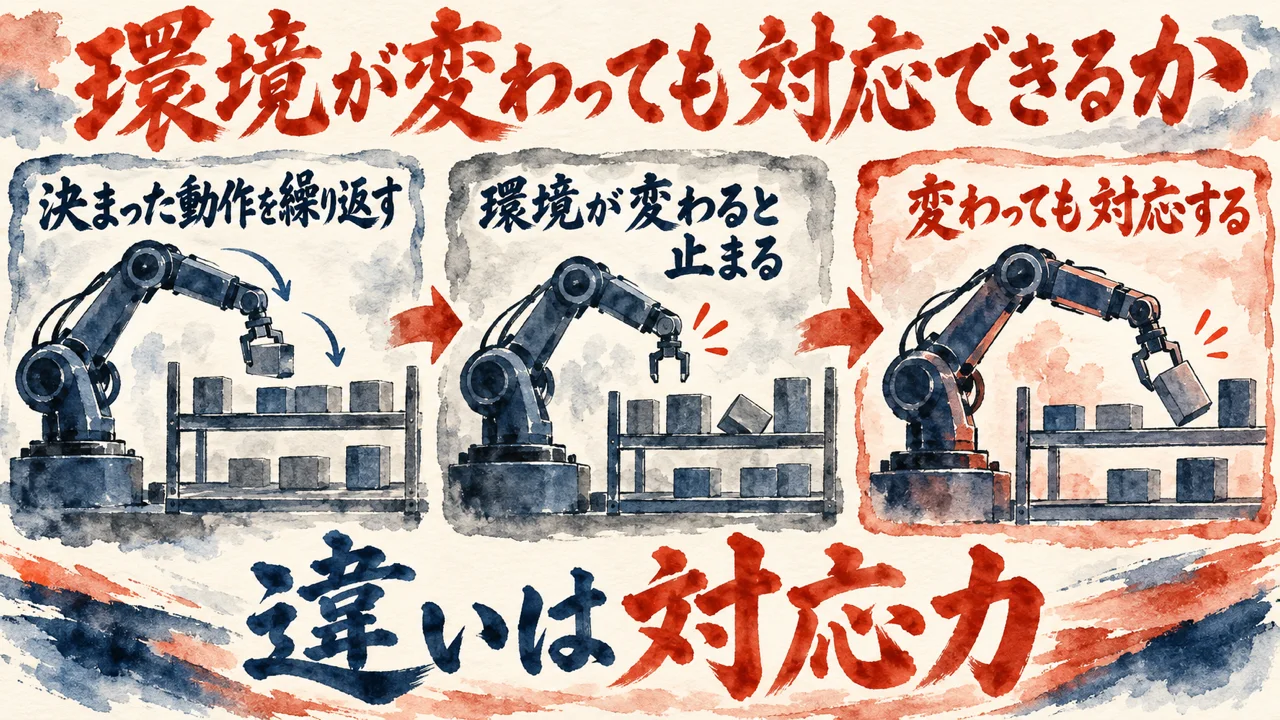
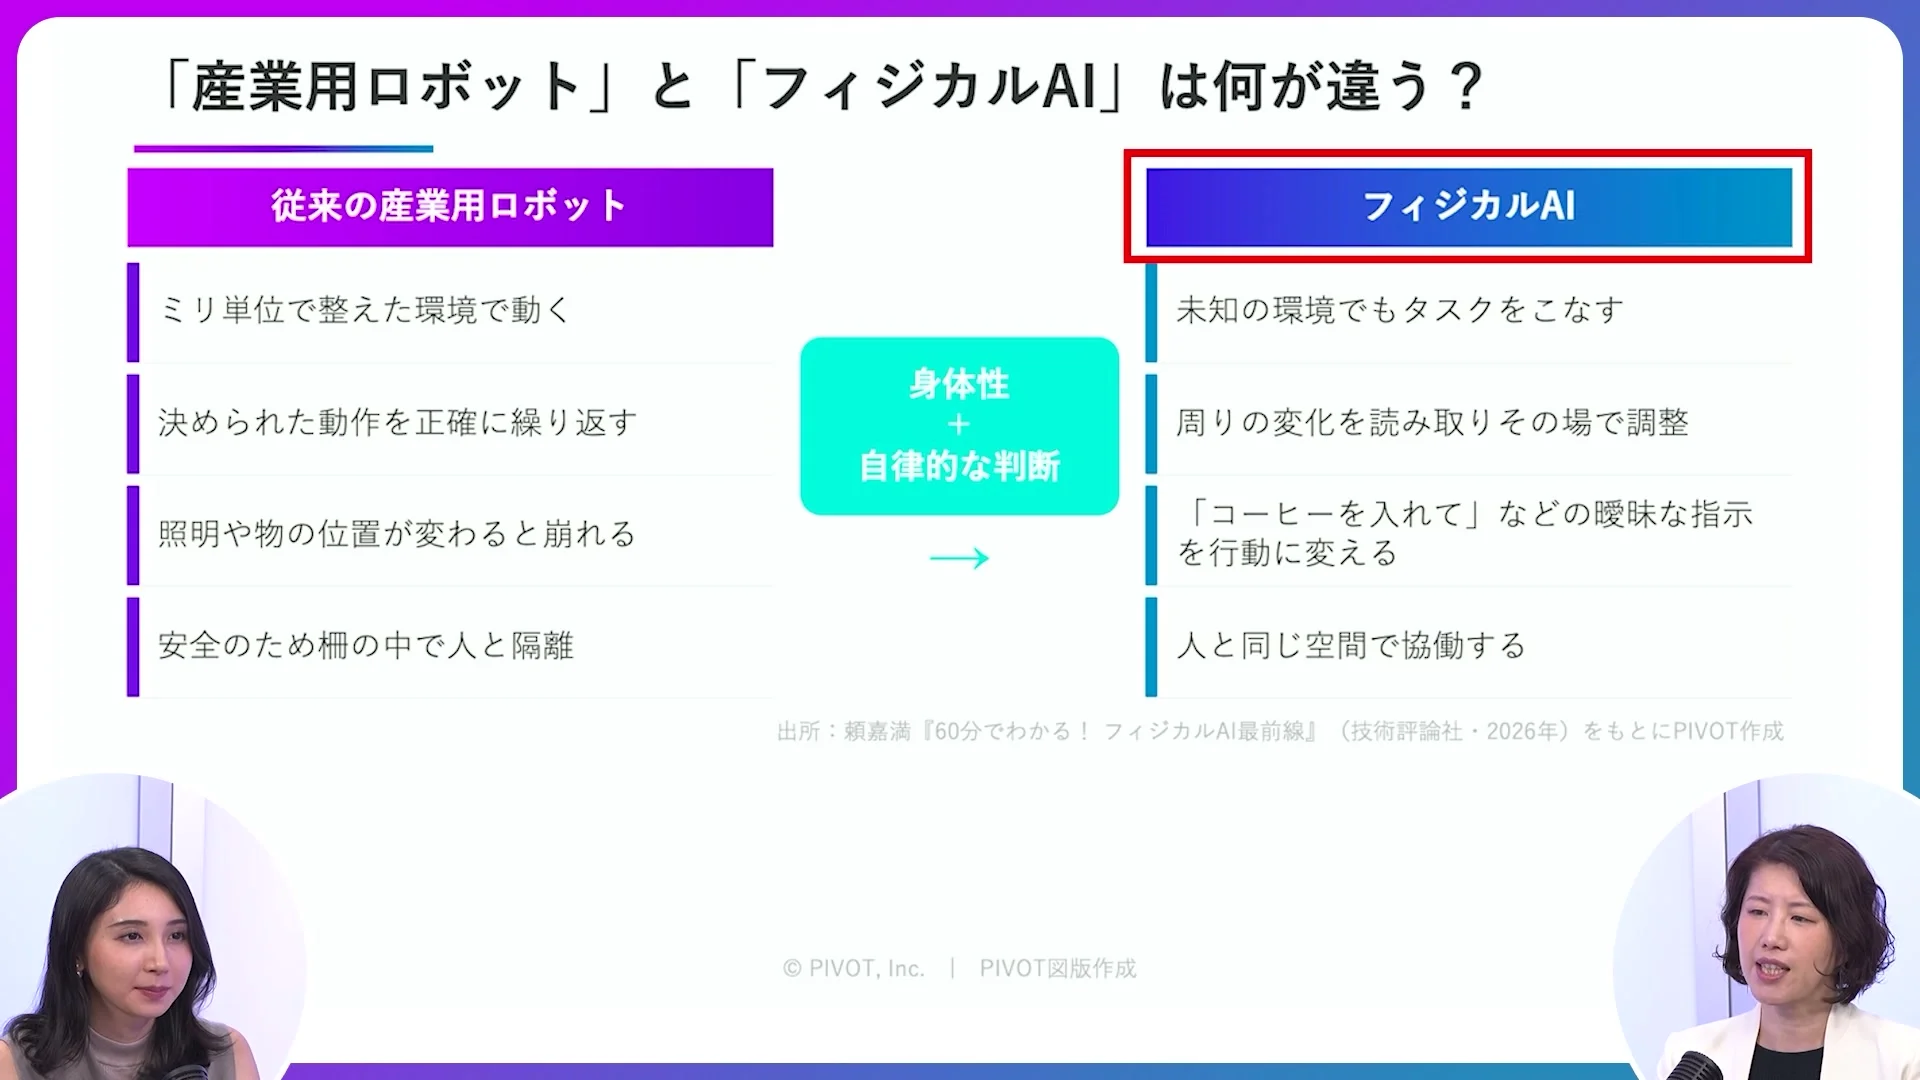
工場のアームは、同じ動きを同じ正確さで繰り返します。では、置いてある物が変わったら?産業用ロボットとの違いは、まさにそこなんです!
産業用ロボットは、この時はこのアクション、というルールを全部書き込んで動く、と頼さんは説明します。大量生産で、正確さが求められるからです。
違いは、環境や作る物が変わった時に、対応できるかどうか。そこが分かれ目になる、という話です。
頼さん(動画 6:24〜)
環境が変わった、もしくは生産するものが変わったってなった時に対応できるかどうかっていうのがポイントになってきます。
今の環境は、全部人に合わせて作られている、とも言います。
頼さん(動画 7:32〜)
今の環境って全部人に合わせてデザインされてますよね。
産業用ロボットを入れるなら、工場の側を作り直す設備投資が要ります。少量多品種は難しく、化粧品のピッキングや、コンビニの飲料棚の補充は、今も人の手です。
人間がやっていた動作にロボットを合わせていくと、人間の形のほうが使いやすい。そういう結論に落ち着いた、と頼さんは話します。
頼さん(動画 8:53〜)
人間の形の方が便利だよねっていう結論になったってことだと思うんですよ。
いやー、ここで道具が2種類に分かれます。決めた動きを繰り返す機械と、変わった時に対応する機械。
同じロボットという名前でも、得意な場面が別なんです!
頼さんの話に沿って整理すると、産業用ロボットは、決めた動きなら速くて正確です。弱いのは、置く物の向きが変わった時や、箱の形が変わった時。ここを見ないと、できるか、できないかの話がずれてしまいます。
たとえば、毎日同じ箱だけを運ぶ棚と、今日は箱の形が違う棚。後者に対応できるかどうかが、頼さんの言う分かれ目です。
つまり問いは、動かせるかではなく、変わっても動かせるか。ここを見分ける目が、導入を考える側には要ります。
で、ロボットが変化に対応できるのも、ルールの束が増えた時ではありません。見て判断する力が積み重なった時。
向きの話も1つあります。世界をロボットに合わせて作り直すより、ロボットを世界に合わせる向き。
人に合わせて作られた棚や通路を、全部作り直すのは大変ですよね?
私なら、世界を作り直す前に、変わる世界に合わせて動ける道具から選びます。
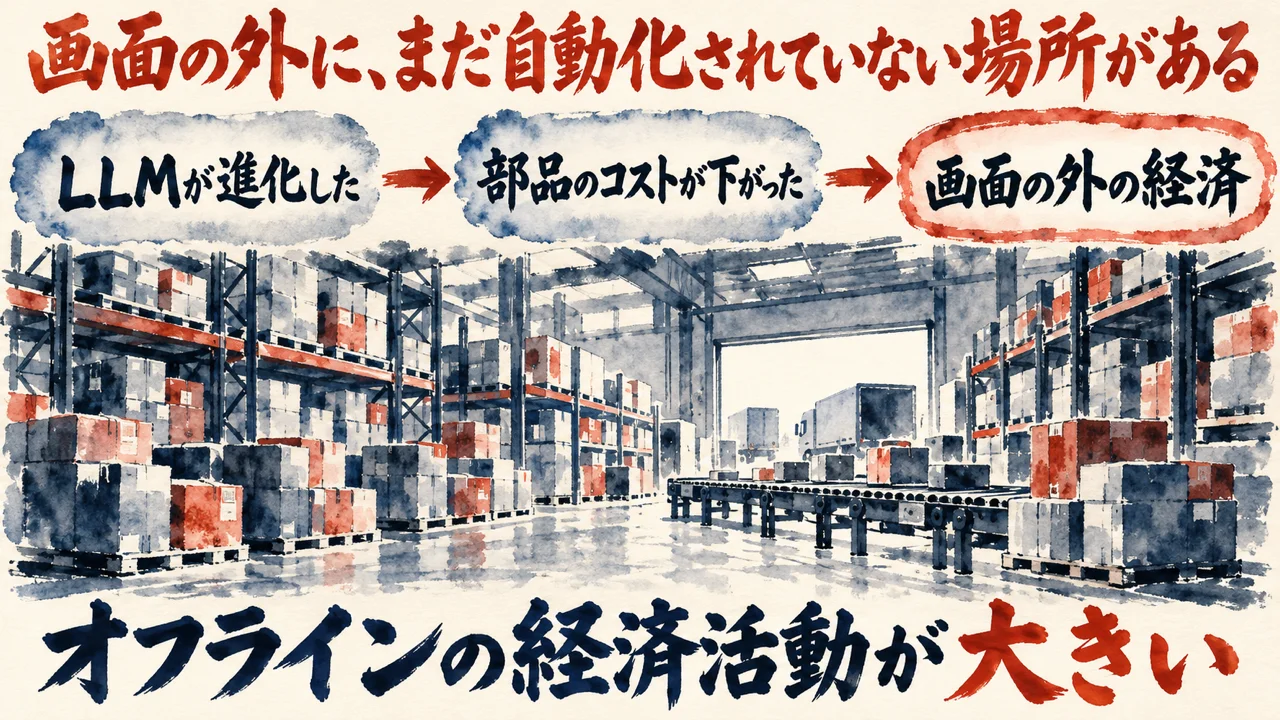
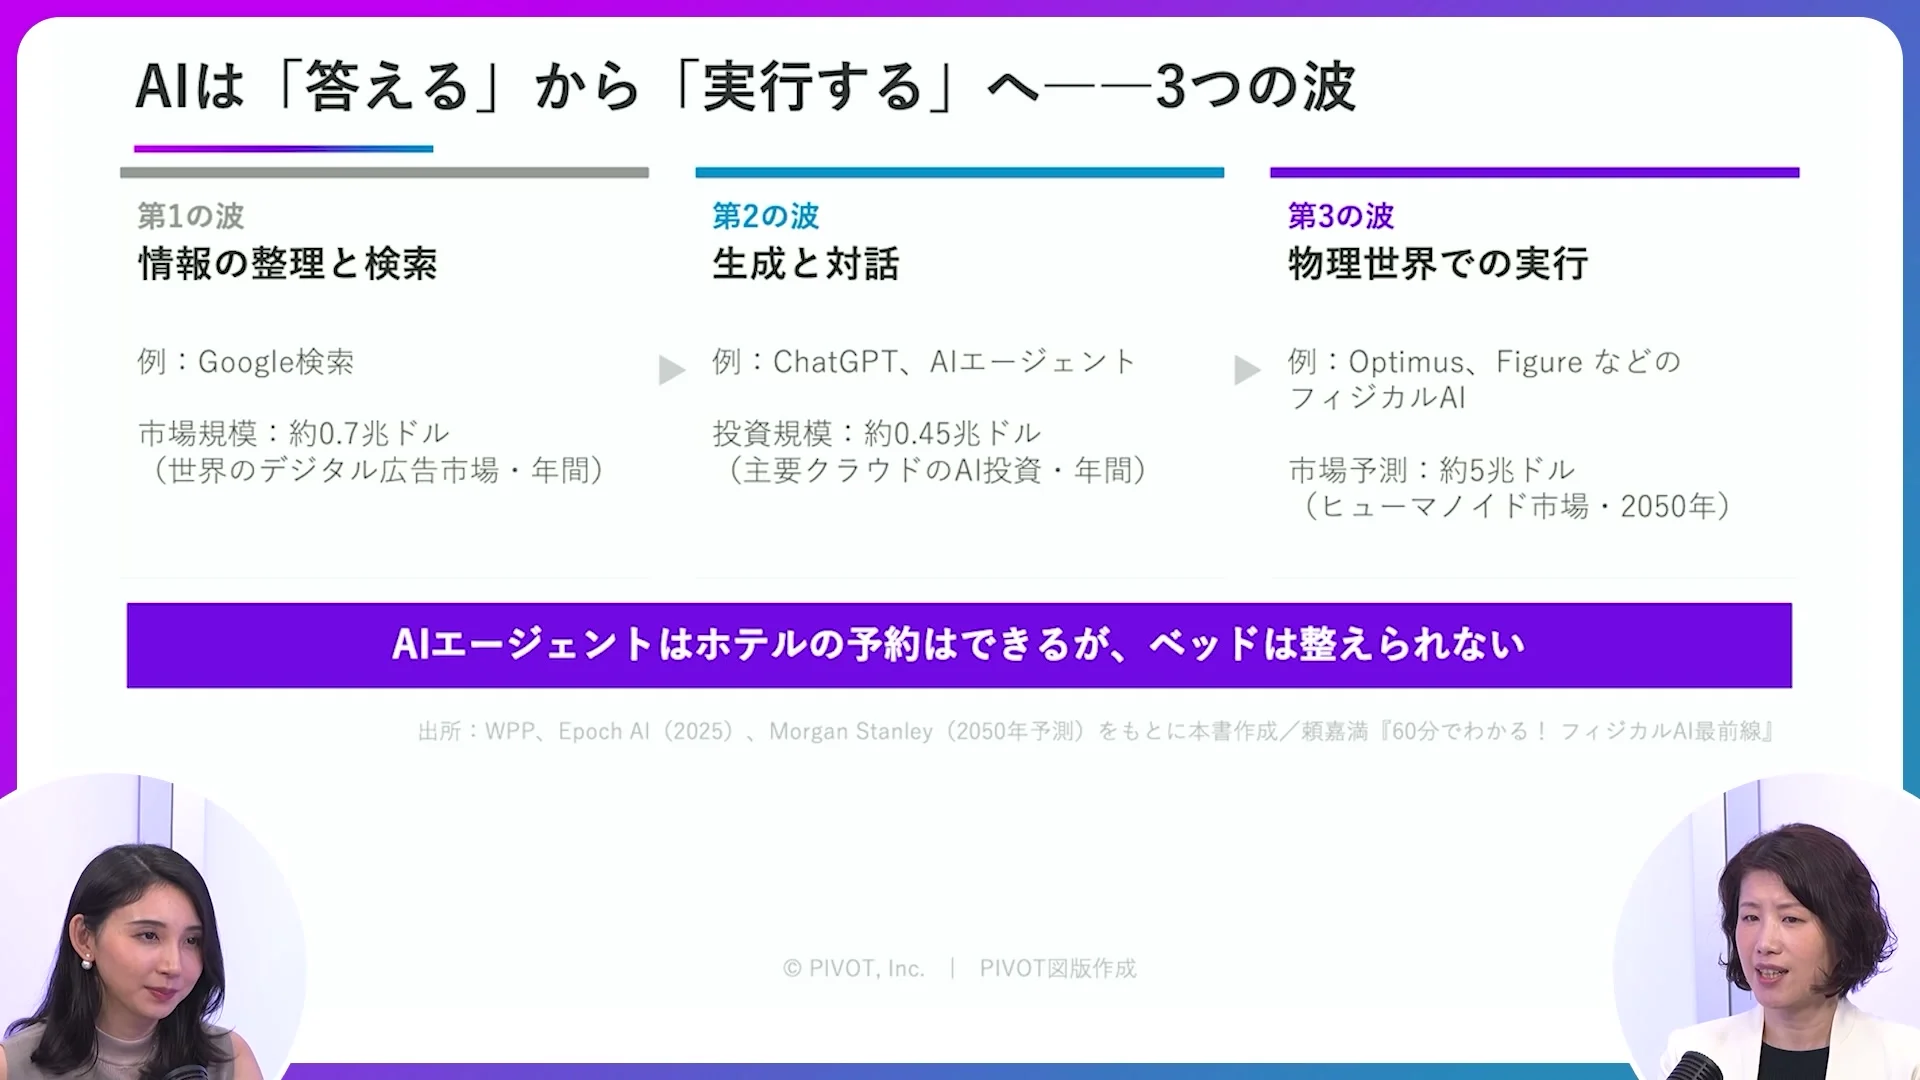
去年は、メディアでほとんど聞かなかった言葉。それが今年は、国家戦略のキーワードとして語られています!去年と今年で、何が変わったんでしょうか?
頼さんは、2024年からこの領域を見てきた人です。去年はフィジカルAIという言葉がメディアで取り上げられず、今年は国家戦略やキーワードとして出てくる、と話します。
転換点は、LLMの進化。人に例えると、目と脳はできあがった段階で、残るのは手足の動きをどう連携させるか、という説明です。
ハードのコストが下がった理由には、EVの発展が挙がります。特に中国の影響。EVの部品が、ヒューマノイドの部品になっている、と話は続きます。
投資する領域は、だんだんなくなってきている、という見方も出ます。言いすぎの面もある、と前置きした上で。
頼さん(動画 13:48〜)
投資する領域がだんだんなくなってきてるっていうのは私はあると思っております。
回答の中心は、経済活動の8割9割を占めるオフラインの活動。これまでの生産性の話は、コンピューターやバックオフィスの中に閉じていた、と指摘します。
頼さん(動画 14:01〜)
我々の経済活動の8割9割を占めているのはオフラインの活動なんですよ。
頼さん(動画 14:25〜)
だから生産性、生産性ってずっと言うけど結局はこの中での話をしてたんです。
Amazonで頼んだ物を運ぶのは、AIではなく人。物流の2024年問題、介護、製造、インフラ、現場の大工不足と、例が並びます。ここを取れたら会社の規模が大きくなる、と話します。
米国や中国を含めた熱気の理由のひとつ。その機会を、投資家も感じ始めている、と話します。
画面の中で進んだAIが、画面の外の8割9割へ。動画が描いているのは、そんな向きの変化なんですよね。
去年まで聞かなかった言葉が、急に身近になった理由。私は、この8割9割の数字にあると考えています。
Amazonの荷物を運んでいるのは人、という一言。言われてみれば、毎日の暮らしの中の話。
私は2026年2月22日のLIVEで、ロボットがもっと進化して、物理的に衣食住をロボットが提供してくれるなら、別に競い合って金を稼がなくていい、と話しました。
みんな暇になる、本当に桃太郎のような話になるんじゃないか、とまで話しています。
頼さんの目線は、投資の機会。私のほうは、人が暇になる世界の見方。見ている角度が、そもそも別なんです。
どちらが上か、という比べ方は無し。
私の記事より(ロボットが踊り、OpenClawが自律で動き出した日・20:21〜のやり取りの節)
富の集中がヤバいことになるから、結局ベーシックインカムになるしかないんじゃないか
この一文を読み返すと、ロボットが担う範囲が広がった先で、お金や暮らしの形はどう変わるのか、という問いが続きます。投資の話と暮らしの話は、同じ現場の上に重なっているんですよね。
倉庫で荷物を運ぶ人、介護の人、現場の大工さん。投資の話の向こうには、毎日その仕事をしている人がいます。
で、投資が集まるのは機会の話!同じ現場が自動化された先の暮らしは、また別の話です。
ただ、どちらも起きるのは画面の外!物流や介護や製造の現場です。
ビジョンを描いて可能性を見つけることと、現場で実行すること。この両方は、分けて考えたいんです。ご自分の仕事なら、どこが8割9割の側に入っているでしょう?
機会を見つける仕事と、現場を動かす仕事は、別物です。
熱いものを触ったら、考える前に手を離しますよね。あの反射と、考えてから動く判断は、脳の別の働き。同じ2つが、ロボットにもあるんでしょうか?
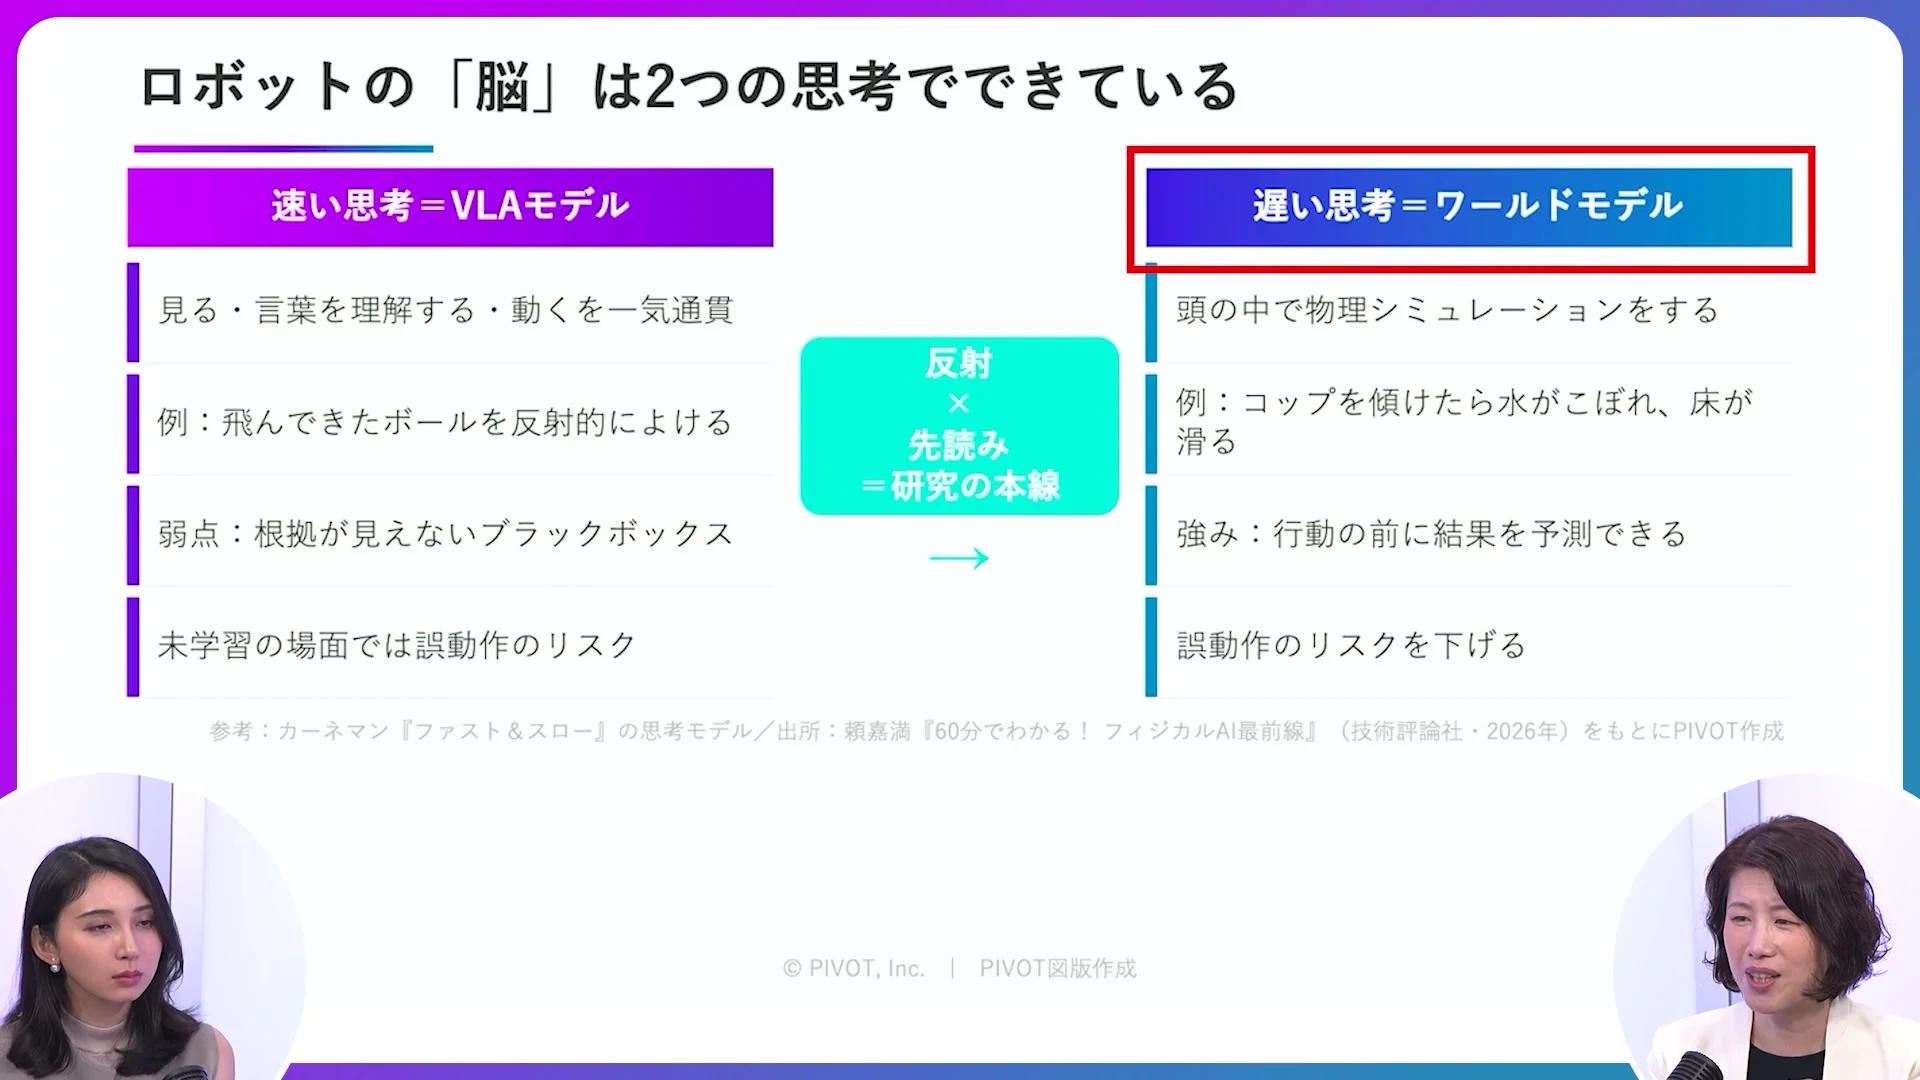
人の脳には、反射的な判断のシステム1と、思考を伴う判断のシステム2がある、と頼さんは説明します。熱いものから手を離すのは、反射の側。
システム1に近いのが、VLAモデル。ビジョン、ランゲージ、アクションの略で、画像を見てアクションにつなげる仕組みです。
システム2に近いのは、ワールドモデル。コップが端にあれば、少しずれると落ちる、と行動する前に結果を予測します。
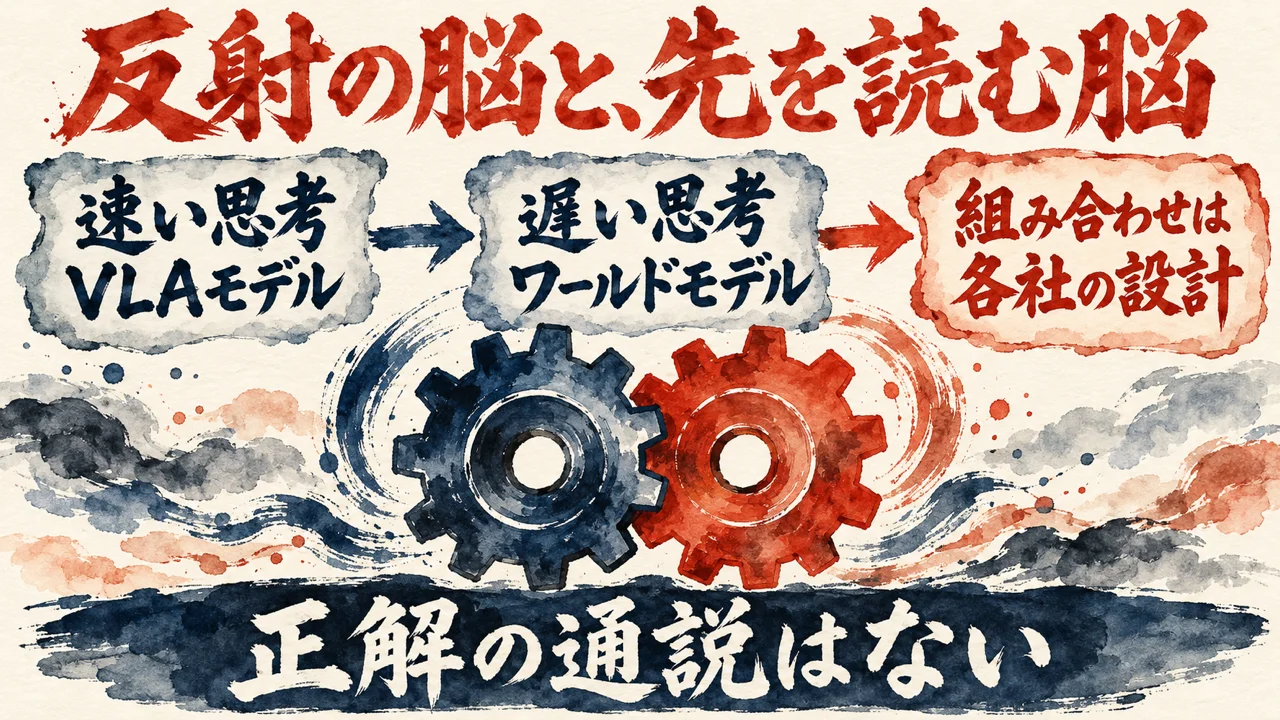
ワールドモデルを重視する会社、VLAを重心にする会社、組み合わせる会社。手法は会社ごとに違い、これも一つの答えに決まっていないという説明です。
どの方法が最も成果を出すか。通説はまだ無く、スタートアップごとに組み方が違うので、それぞれに巨額の投資が入る、と話は続きます。
通説が無い中で、頼さんが挙げた見立ては、システムの組み方。モデル単体より、組み合わせ方に目を向けた話です。
頼さん(動画 20:05〜)
多分システムの組み方だと思ってます。
失敗の理由が見えない、ブラックボックスのモデル。それは現実の世界では怖い、という指摘も出ます。コンピューターの中なら、命には関わらないという対比です。
頼さん(動画 20:55〜)
なんで今回失敗したのかっていうのが分からないと現実世界って怖いじゃないですか。
ルールで動く産業用ロボットの仕組みと、VLAを混ぜる手も。現場で調整するケースもある、と話します。
速く動く脳と、先を読む脳。いまの勝負どころは、この両方をどう組むかなんですよね。
正解がまだ決まっていないから、各社が別の組み方で挑んでいます。いま起きているのは、答え合わせの前の競争です。
勝つのは反射の脳か、先を読む脳か。そう聞きたくなりますが、答えはまだ誰も持っていません。
しかも、頼さんが見立てに挙げたのは、どちらの脳が勝つかではなく、システムの組み方でした。部品の優劣より、つなぎ方に目を向けているんですよね。
熱いものに触れた時の手と、コップが落ちそうな時の目。同じ体の中で、別々の働きが動いているんです。
VLAは、見てすぐ動く側です。
速さだけを求めるなら、反射の側で足りる場面もあります。
ただ、反射だけでは、なぜ失敗したかが残らないまま。
現実の世界で困るのは、まさにそこ!動画で語られたシステムの組み方は、速さと、後から理由を確かめられることの両方を残す設計です。
私の見え方で言えば、反射は落ちたコップに手を伸ばす側で、ワールドモデルは落ちる前に止める側。
体が先に動く速さと、理由を言葉にする仕組み。現実で使うなら、どちらが欠けても困りませんか?
反射で動く脳は、理由を残す仕組みと組んで初めて、現実で使えます!
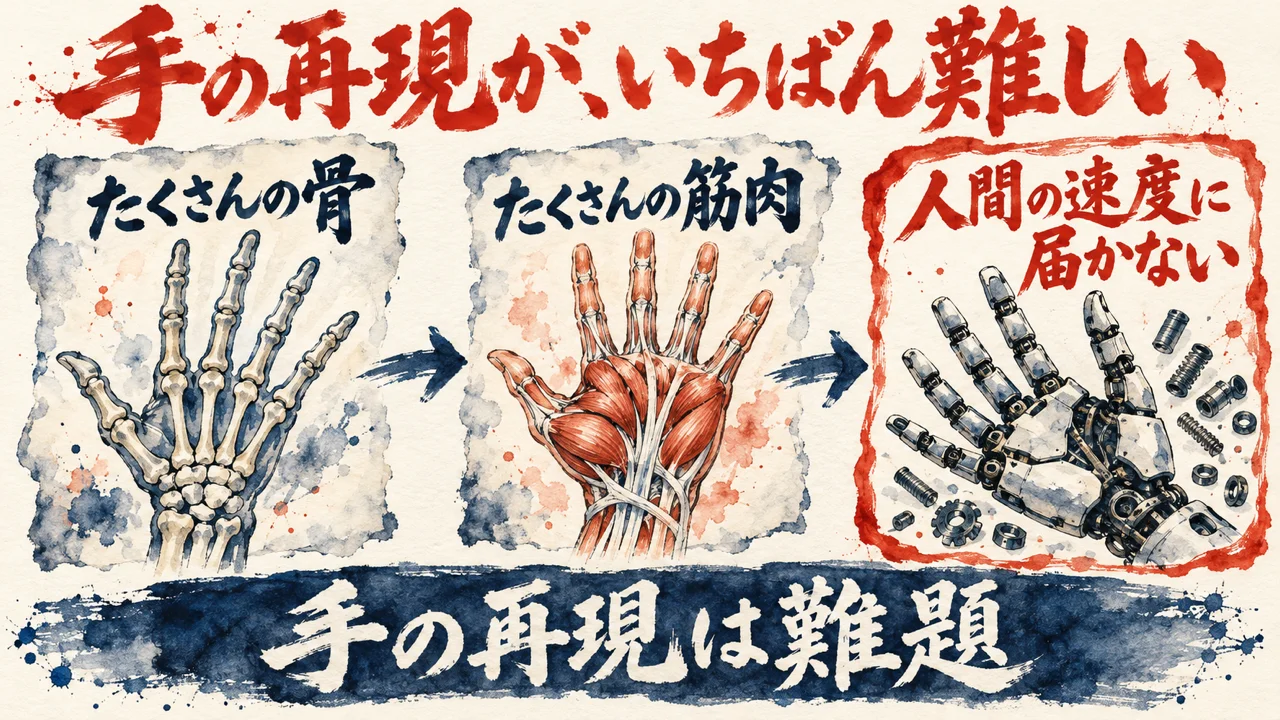
二足歩行より難しいのは、手。動画の後半は、そこへ進んでいきます。コップをひとつつかむ、その一瞬に、手の中では何が起きているんでしょうか?
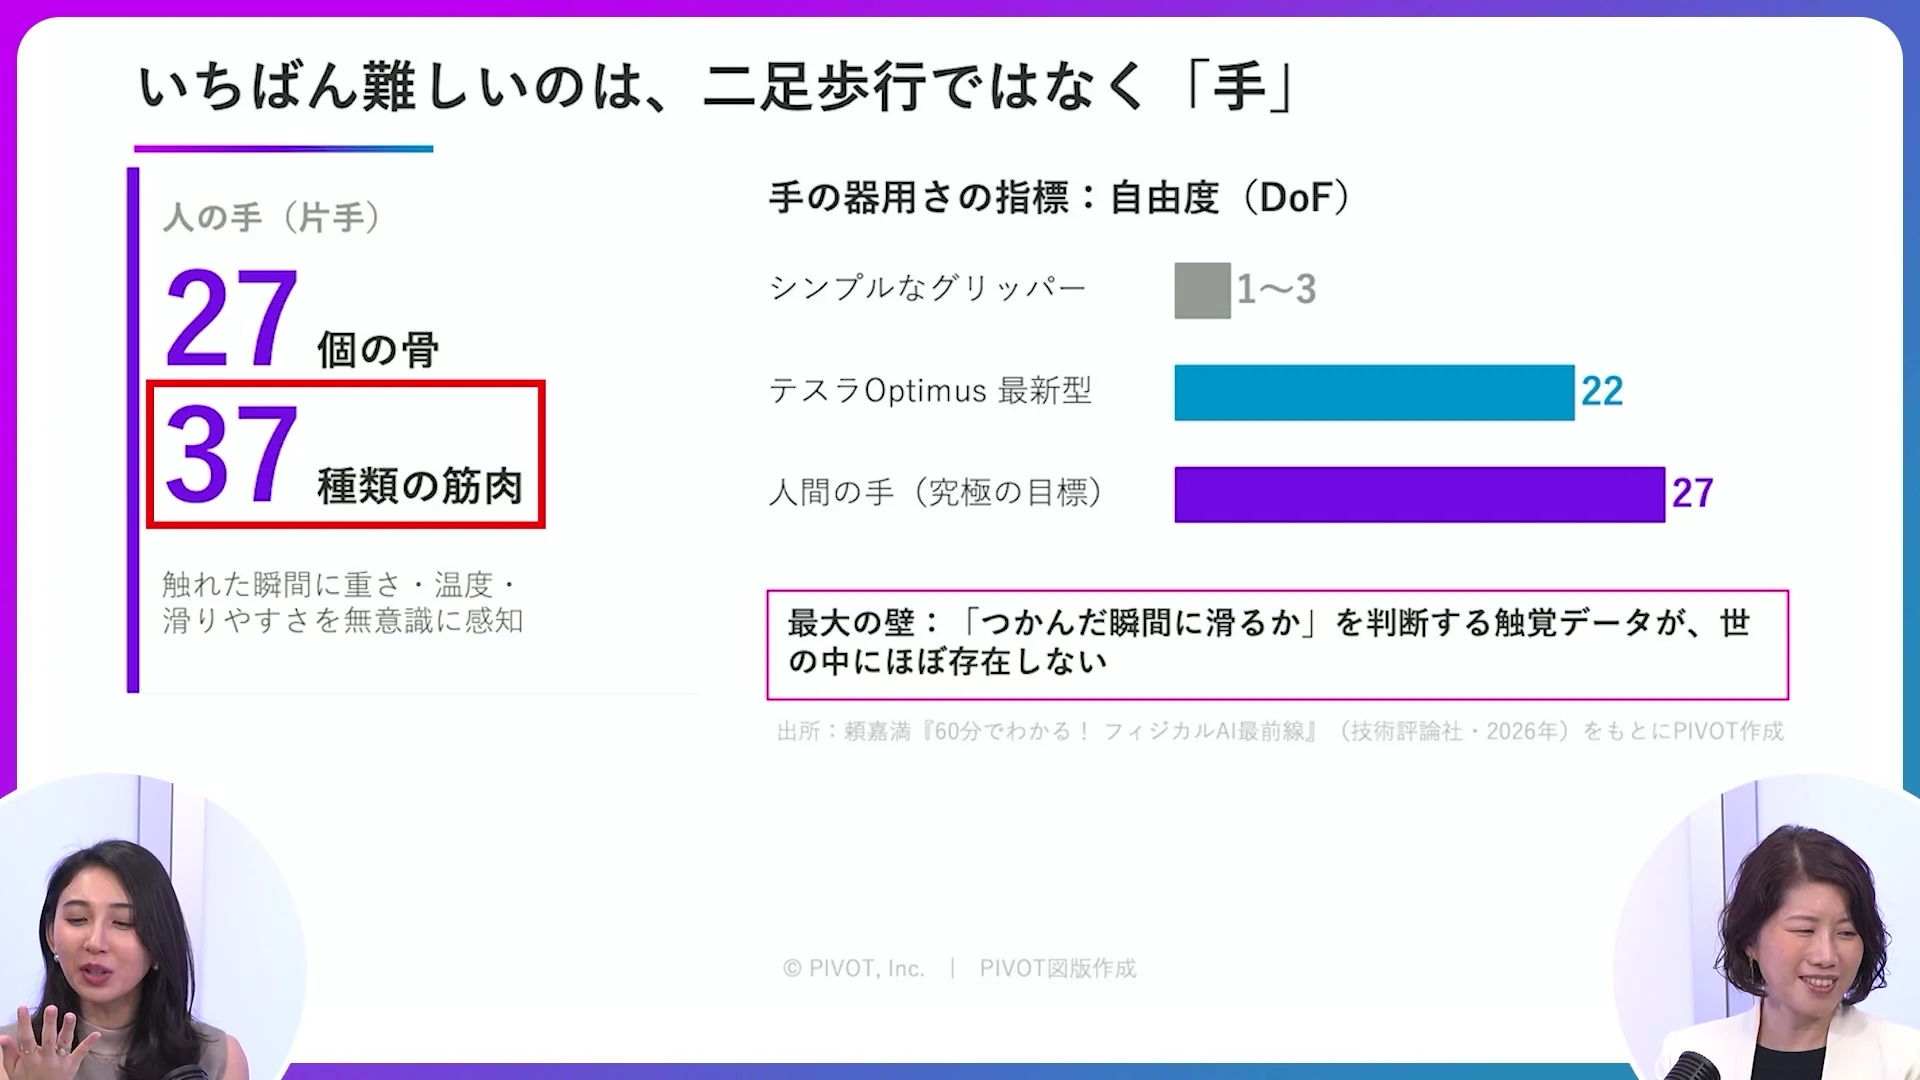
スライドの題は、いちばん難しいのは二足歩行ではなく手。人の手は、片手で27個の骨と37種類の筋肉でできている、と頼さんは話します。
並んでいるのは、手の器用さを示す自由度の数。シンプルなグリッパーは1〜3、テスラOptimusの最新型は22、人間の手は27、とスライドにあります。
人間と同じ熟練さや繊細さには、5年以上かかるのではないか。話はそう続きます。小さい物を持っておく程度なら、今でもある程度できる、とも。
ただ、壁になるのは人間の手の速さ。頼さんはそこを強調します。
頼さん(動画 24:47〜)
できるんですけど、人間の速度が半端ないんですよ。
工場を見学した時の話。現場の作業のスピード感は桁違いで、1秒でパンパンパンと動く、という回答です。
頼さん(動画 24:59〜)
現場の作業のスピード感半端ないですよ。
それをロボットができるか。この2〜3年は、まだ難しい、と動画は話します。
スライドには、最大の壁として、つかんだ瞬間に滑るかを判断する触覚データが、世の中にほぼ存在しない、と書かれています。
同じスライドには、さらに一行。人間の手は触れた瞬間に、重さ・温度・滑りやすさを無意識に感知する、という文です。
手の話は、動かす関節の数だけの問題ではないんですよね。触れた瞬間に何を感じて、どう判断するか。スライドの整理は、そこに難所を置いています。
この話の横に置きたいのは、ロボットではなく分身AIの話です。2026年9月17日の魂磨きで、私はこう答えています!
私の記事より(マリオカートとAIマーケティングは同じだった|結果を握らず三方よしを攻略する・夢中になっている時の節)
自分の内側から湧き出るもの、天から降ってくるもの、体の感覚。そこは、分身AIにもまだ難しい部分です。
触れた瞬間に重さや滑りやすさを感じ取る体の感覚は、データにして渡す前の段階で、言葉にするのが難しいんです。ロボットの手と分身AIは、渡す前の感覚が先にある点で似ています。
違うのは壁の形です。ロボットの手は、触覚データが世の中にほぼ存在しないこと。私の側は、言葉にしにくいことです。
人の側にも、言葉にならない合図ってありますよね? ロボットの手が届かない、つかむ瞬間の感覚。分身AIにとっても、そこはまだ手の届かない場所です!
できあがった型の温度を確かめる最後の一手は、体を持つ人の手に残ります。
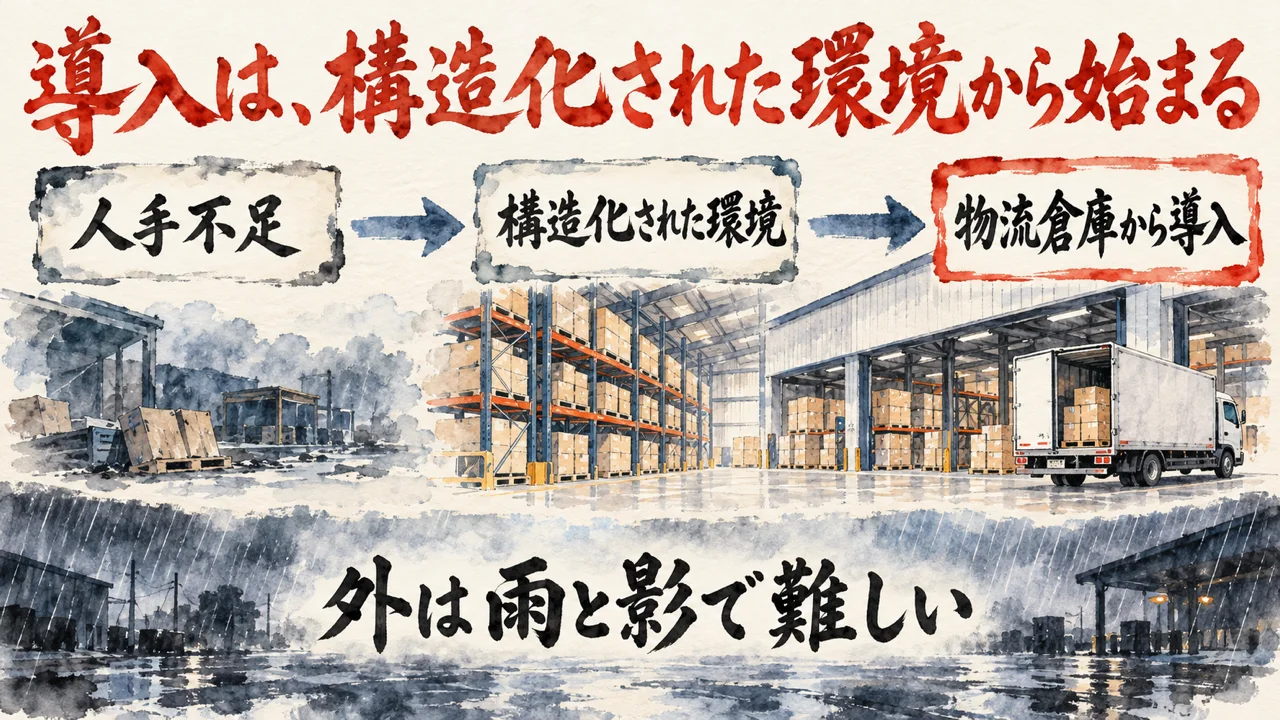
手の話の少し前に、中国の無人の出荷場の話が出ていました。ロボットが箱を詰めて、宅配ボックスへ。現実の導入は、どこから進むんでしょうか?
手の話の少し前、頼さんは、中国でいちばん感動した話をしています。注文は全部オンラインで完結し、無人の出荷場で動いているのはロボット。
頼さん(動画 22:17〜)
それやってるのロボットなんですよ。
箱をピックして梱包し、宅配ボックスに置くまでがロボットの仕事。配達員が来て回収し、配送します。10分で10〜15オーダー、という数字つき。
導入しやすいのは、製造や物流など人手不足の領域で、ある程度構造化された環境。物流倉庫の棚とピッキングが例です。
頼さん(動画 26:02〜)
ある程度構造化しやすい環境の中だったら多分あの導入はしやすいと思います。
一方で、外は難しい、という回答です。影の入り方やライトの形で、カメラに映るものがぼやけてしまうから。農業では、雨が降った時や、土がカメラにかぶった時に動けません。
頼さん(動画 26:32〜)
要は影の入り方だったりとかライトの形だったりによってちょっと見るものがぼやけたりとかするじゃないですか。
聞き手が、テスラの2026年数万台の話に触れる場面もあります。自社で使う前提ならいけると見たのだろう、という見方。1台のPoCはできても、1万台のスケールで動くかは別、という答えです。
2〜3年かかるかもしれないし、もっと早いかもしれない、と話は続きます。そして、10年ではないと思います、とも。
大事なのは導入台数。PoCの1台と、工場の100台は違う、と頼さんは話します。自動運転も、1台と町を走る台数とでは、データ量が違うという話。投資家が見るのは、その会社や手法がスケールできる技術を持っているかどうか。
で、ここで動画が描いているのは、できるかどうかより、環境が整った場所から広がる、という順番です。倉庫の棚。決まった箱。決まった動き。
構造化された現場ほど、ロボットは入りやすいんですよね。
以前の朝LIVE記事の中で、私はこう話しています。日本人はドラえもんや猫のように、ロボットも生命体の一つとして、柔らかさの神様のような親しみの優しさを持っているのでは、と。
私の記事より(ロボットもマイクラもN高も、遊び心が未来を作るという話・6:36〜の話の節)
人が現場に立たなくても、下から操縦してロボットが工事する。
引用した一文は、人が現場に立たなくても、下から操縦してロボットが工事する、という話です。ロボットが引き受けるのは、人手が足りない現場です。この向きは、動画の、人手不足の領域から導入が進むという話と重なります。
ただ、重なるのは向きだけ。動画が語っていたのは、倉庫の棚のように整えた場所から広がる順番でした。操縦で動かす工事の現場は、整った棚とは別の形の現場。ここは動画の話をそのまま重ねられません!
私は、導入は環境を整えやすい所から広がる、と考えています。
そして、人の暮らしの近くに入るほど、問われるのは機能より、親しみを持てるかどうか。ここが、私の足したい角度です!
私なら、全体の絵を描く前に、現場で最初に動く1台から確かめます。
Q. 動画は、どんな内容ですか。
A. ベンチャーキャピタリストの頼さんが、フィジカルAIの現在地を、聞き手の質問に答える形で話す回です。投資熱、産業用ロボットとの違い、ロボットの脳、手の難しさ、導入のハードルを順に扱います。
Q. 産業用ロボットとフィジカルAIは、何が違うのですか。
A. 産業用ロボットは、この時はこの動き、というルールを全部書き込んで繰り返します。違いは、環境や作る物が変わった時に対応できるかどうか、と頼さんは話します。
Q. ロボットの脳が2つあるとは、どういう意味ですか。
A. 反射的な判断に近いVLAモデルと、行動する前に結果を予測するワールドモデルです。どの組み方がいちばん成果を出すか、通説はまだ無い、と頼さんは話します。
Q. いちばん難しいのは、なぜ手なのですか。
A. 人の手は27個の骨と37種類の筋肉でできていて、人間と同じ熟練さには5年以上かかるのでは、と頼さんは話します。スライドには、触覚データが世の中にほぼ存在しない、と書かれています。
Q. 導入は、どこから進みますか。
A. 製造や物流など人手不足で、ある程度構造化された環境からです。外の環境は、影の入り方や雨で難しい、と頼さんは話します。
フィジカルAIは、物を動かすAI。産業用ロボットとの違いは、環境の変化に対応できるか。投資が向かうのは画面の外の8割9割で、脳は2つ、難所は手、導入は構造化された環境から。動画はこの順に進みます。
正直、いちばん残ったのは、AIが体を持つと、難所は手のように触れた瞬間の判断に出る、という話です。投資の話は、画面の外の8割9割がまだ空いているという見方。導入は、環境を整えやすい所から進むという順番です。
動画の手の話を聞いて、私の仕事の側に引き寄せて残ったのは一つです。型が整っても、できあがりの温度は、体を持つ人の手で最後に確かめます。ここを機械に渡す前に、人が持っておきたいんです!
自分の仕事の中で、言葉にしにくい最後の一手は、どこにありますか?
COLUMN
準備は仮、本番はリアル。デモの1台と現場の100台のあいだ
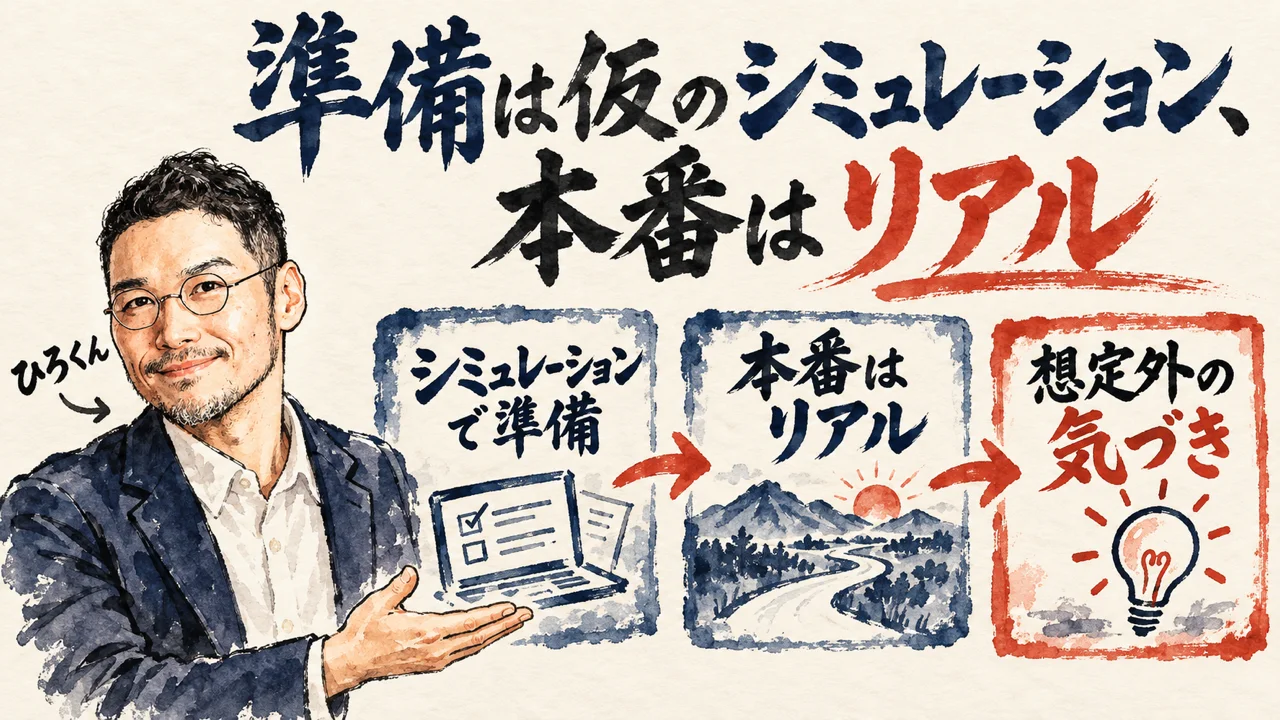
本文で触れた導入台数の話は、デモの1台と、現場に入る100台の違いの話でもあります。同じ道具でも、置かれる場所は別。この違いに触れた魂磨きの記事があります。それが、伝える機会を先に決めると、準備も本番も学びになる、という答えを書いた記事です。
私の記事より(伝える機会を先に決めると、準備も本番も学びになる・3行でわかるポイントの節)
学びが多いのは、準備する過程と、教える当日の本番です。
2026年10月20日の魂磨きで、私は、準備は仮でシミュレーション、本番はリアルで、場の空気や反応で想定外の気づきや学びもおこる、と答えました。準備の時間にも、手順を確かめたり、頭の中で流れを試したりする学びはちゃんとあります。ただ、その場の空気や相手の反応から出てくる想定外だけは、本番に立たないと手に入らないんですよね。
AIやロボットを仕事で試す時ほど、仮の場で確かめられることと、本番でしか出ないことを、先に分けておきたいんです。デモでうまく動いた1台を、そのまま現場の100台の成功と数えていいのでしょうか?私は、仮の場の成功と本番の成功を別々に数えて、本番で出た想定外は、失敗ではなく学びの材料に入れたいと考えています。
準備は仮、本番はリアル。デモの1台では見えない想定外を、学びとして拾う目を、私は手元に置いておきたいんです!
関連記事
ロボットが練習する場所はコンピューターの中、という順番を整理した視聴レポ。
ロボットが踊り、AIが自律で動き出した日の、経済の話まで広がったLIVEの記事。
結果を握らず、体が先に動くことを、ゲームに重ねて書いた魂磨きの記事。
人型重機ロボットや、日本人がロボットに抱く親しみを話した朝LIVEの記事。
伝える機会を先に決めると、準備も本番も学びになる、という答えを書いた記事。
中国のヒューマノイド対談から、先に動くことの意味を整理した視聴レポ。
住宅の天井を走るロボットの解説から、家での一線を整理した視聴レポ。
家事ロボットが人型ではなく天井を走る理由を、安全の面から整理した視聴レポ。
参考リンク
今回紹介した動画の本編です。時刻つきの発言は、ここで確かめられます。
今回紹介した動画
| チャンネル | PIVOT 公式チャンネル |
| 出演 | 頼さん |
| 公開日 | 2026年10月23日 |
| 長さ | 31分29秒(日本語) |
| URL | https://www.youtube.com/watch?v=HnvFK9lC4M4 |
🎁 無料プレゼント
Aiport(ClaudeCode AIエージェント実践会)
ClaudeCodeでAI秘書+分身AI+AIカンパニーが無料で作れるキット&解説動画をプレゼント!
▶ 無料で入会してキットを受け取る🤖 AI生成コンテンツについて
この記事はAIツール(Claude Code)を活用して制作しています。構成・文章生成にAIを使用し、最終的な内容の確認・編集・公開判断はひろくん(田中啓之)本人が行っています。「分身AIひろくん」(bunshin-ai.com)とは別のコンテンツです。
AI氣道 — 三方よしのAI活用
家事と子育てのスキマで経営する、ひろくんのAIブログ
📺 毎朝無料LIVE配信中!見逃しても大丈夫、アーカイブも完全無料。
記事も完全無料。見逃しても大丈夫!
YouTubeチャンネル: @AIKIDO-GPTs
| 曜日 | 時間 | メインホスト | ゲスト | テーマ |
|---|---|---|---|---|
| 月 | 7:00〜7:30 | ひろくん | ただっち | AI最新ニュース・実験 |
| 月 | 13:00〜 | ひろくん | れんくん(戸野塚蓮) | AI経営術LIVE |
| 火 | 7:00〜7:30 | ひろくん | 公ちゃん | 共感ストーリー×分身AI |
| 水 | 7:00〜8:00 | ひろくん | 高崎さん・たくみくん | AI×開発・教育 |
| 木 | 7:00〜7:30 | ただっち | ともみん | AI×デザイン |
| 金 | 7:00〜7:30 | ただっち | 友くん | AIツール最前線 |
| 土 | 7:00〜7:30 | ただっち | ゆきちゃん | AI×起業・発信 |
| 日 | 7:00〜7:30 / 7:30〜 | WACAコラボ | ひろくん+仲間たち | 生成AI最新ニュースまとめ |
📍 日曜7:00〜7:30のLIVEは無料視聴、7:30〜のWACAのZOOMは登録制です。詳細・登録はこちら
🔥 火曜15:00〜 社長モテる化計画LIVEもやってるよ!